 한국어
 English
 Français
 日本語
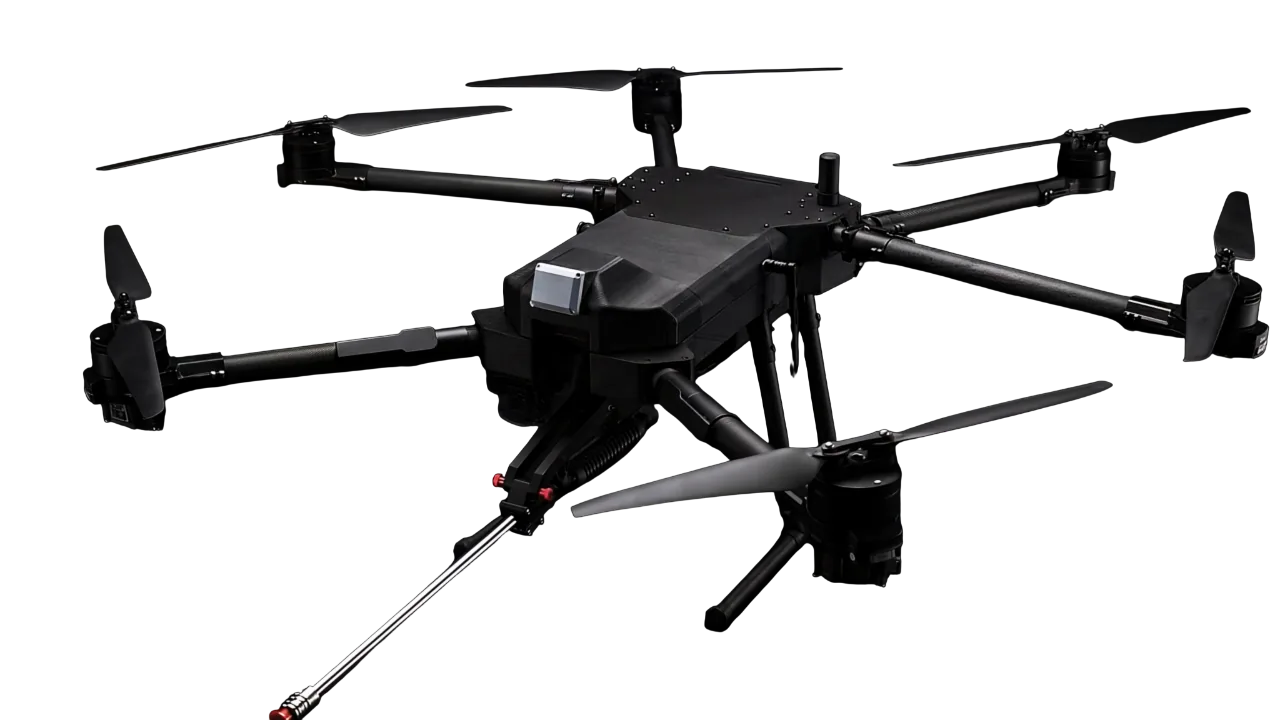
NEXA1
Un drone qui nettoie les façades et les panneaux solaires inaccessibles aux personnes
L’eau est envoyée depuis le sol et le courant arrive par un câble : le drone nettoie les façades d’immeubles de grande hauteur sans travail sur cordes.Il maintient sa position même à côté des bâtiments où le GPS est bloqué.
- 725m²/hSurface nettoyée par heure
- 220barPression d’eau maximale
- 100mHauteur de travail maximale
- IPX5Résistance aux jets d’eau
Le nettoyage dans les lieux dangereux, le NEXA1 s’en charge.
Des façades de bâtiments aux panneaux solaires, le drone nettoie les endroits difficiles d’accès pour les personnes.Sans signal satellite, il tient sa position grâce à ses capteurs, et l’eau comme le courant lui parviennent du sol sans interruption.
Maintien de position sans GPS
Les capteurs reconnaissent les bâtiments environnants : il reste immobile le long des bâtiments, sous les ponts et en intérieur.
Lance Auto Sweep
La lance inclinable à 45° se déplace automatiquement et nettoie une large surface en un seul passage.
Alimentation filaire (tether)
Il reçoit par câble le courant 220 V du sol et travaille sans changement de batterie.
Double capteur LiDAR·Radar
Il détecte chaque obstacle et vous alerte par la voix et par des signaux sonores.
Étanchéité IPX5
Même pendant la pulvérisation d’eau, la vue et la nacelle restent stables.
Structure pliable
Il se plie en quelques secondes au tiers de sa taille pour le transport et le rangement.
L’eau vient du sol, l’aéronef reste léger.
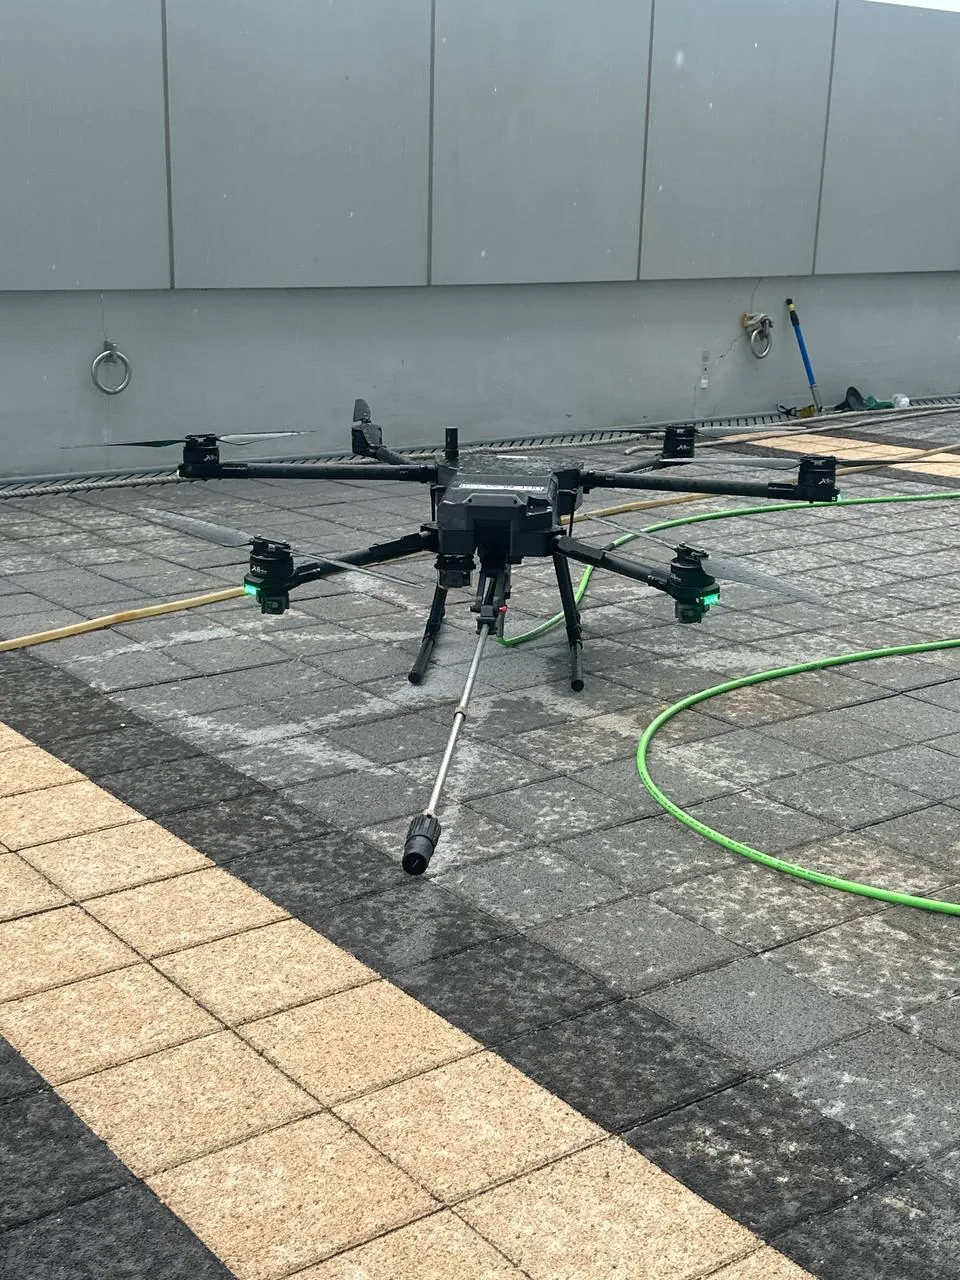
L’aéronef ne porte aucun réservoir.Une pompe haute pression au sol envoie l’eau par un tuyau, et l’aéronef se contente d’incliner la lance pour pulvériser.
- 1Alimentation en eau
Le réseau d'eau ou une cuve alimente la pompe à travers un filtre DI qui produit une eau ultra-pure. Un mélangeur permet aussi d'ajouter un détergent.
- 2Pompe haute pression (au sol)
Met l'eau sous pression : jusqu'à 220 bar à 20 L/min, ou 120 bar à 50 L/min. La pulvérisation démarre et s'arrête avec la pompe.
- 3Tuyau haute pression
Achemine l'eau jusqu'au drone. Hauteur de travail jusqu'à 100 m ; la limite réelle dépend du poids du tuyau. Un opérateur au sol guide le tuyau.
- 4Lance inclinable
La lance s'incline de haut en bas sur 45°. Le mode Auto Sweep la déplace automatiquement : chaque passage couvre plus de surface avec moins de déplacements du drone, et, orientée vers le bas, elle nettoie facilement les panneaux solaires situés sous le drone.
- 5Buse et jet
La buse projette un jet haute pression sur la surface : façades, vitrages, panneaux solaires.
- 6Maintien en position malgré le recul
Le jet repousse le drone vers l'arrière. NEXA1 mesure sa position et compense automatiquement pour rester en place.
Un câble d'alimentation léger convertit le courant du sol en CC et alimente le drone en vol : autonomie illimitée, sans changement de batterie.
illimité avec l'option Tether
Pompe, tuyau, mélangeur et alimentation en eau : équipement au sol standard, choisi selon le chantier.
Il reste immobile même là où le GPS est bloqué.
Un drone ordinaire détermine sa position grâce aux satellites : juste à côté d’un bâtiment ou sous un pont, là où le ciel est masqué, sa position saute et l’aéronef dérive.C’est précisément là que travaille un drone de nettoyage.Le NEXA1 reconnaît les bâtiments environnants avec ses capteurs embarqués et détermine lui-même sa position.
Juste à côté d’un bâtiment
Les satellites sont masqués, la position saute et il dérive vers le mur.
Il mesure la distance au mur avec ses capteurs et garde sa place.
Entre des immeubles de grande hauteur
Les signaux réfléchis augmentent l’erreur de position.
Il détermine sa position d’après les bâtiments environnants et reste stable.
Sous un pont · en intérieur
Il perd sa position : seul le pilotage manuel reste possible, ou le vol devient difficile.
Il maintient sa position et se déplace sans satellites.
Obstacles
Il n’a qu’un capteur avant ou se limite à un avertissement.
Il surveille dans toutes les directions, évite les obstacles et avertit le pilote.
Véritables cartes 3D enregistrées lors de vols d’essai
Le LiDAR 3D mesure l’environnement, puis les points mesurés sont assemblés pour calculer en même temps la carte et la position de l’aéronef (SLAM). Les cartes ci-dessous ont été enregistrées par le NEXA1 en vol ; vous pouvez les faire pivoter et les agrandir.
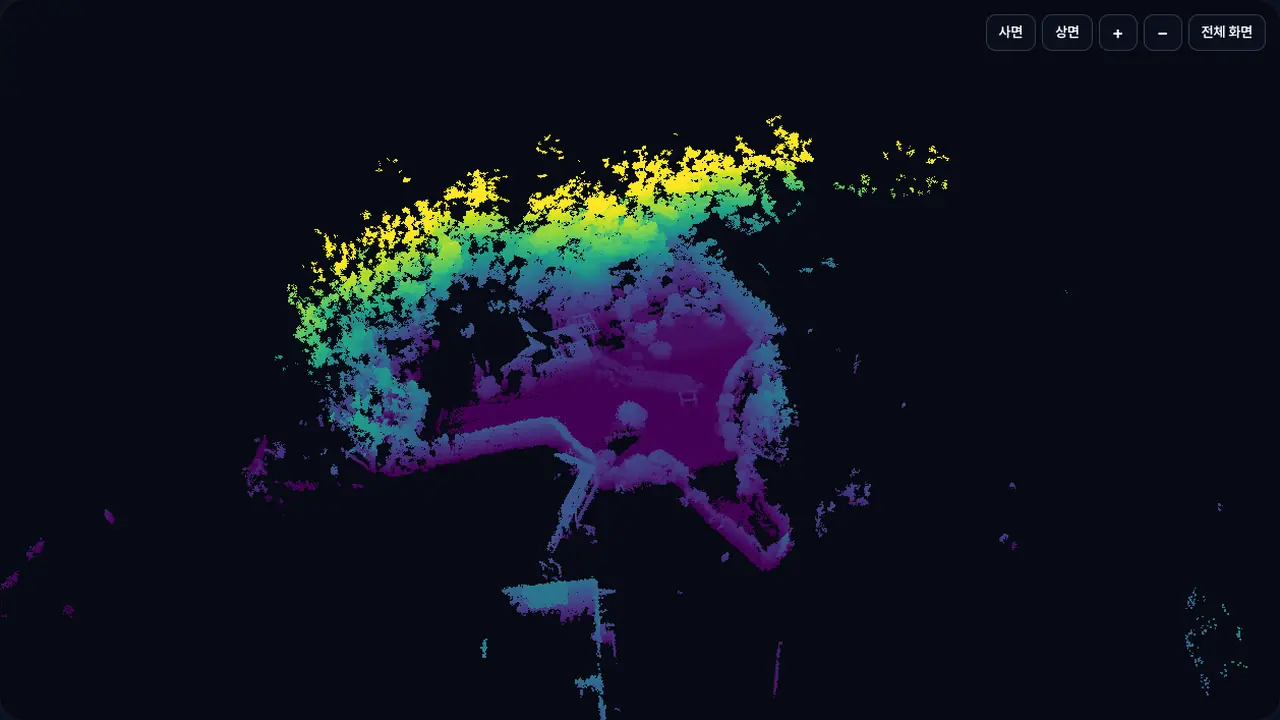

Zone cartographiée d’environ 83 × 69 m · 740 000 points affichés (1,31 million à l’origine, espacement de 12 cm pour l’affichage web)
Chantier de nettoyage d’une centrale solaire · 3 vols · zone cartographiée d’environ 104 × 103 m · 910 000 points affichés (8,78 millions à l’origine, espacement de 16 cm pour l’affichage web)
Couleur = hauteur au-dessus du sol
Le violet correspond au sol, du bleu au vert de 5 m à 15 m, et le jaune à 20 m et plus. Les zones noires sont celles que le laser n’a pas atteintes, et chaque point correspond à une réflexion laser.
Fonctionnement du SLAM
- 01MesureMesure des distances à 360° avec un LiDAR 3D
- 02RecalageRecalage des nouvelles mesures sur la carte existante, calcul de la position de l’aéronef et extension de la carte
- 03CommandeTransmission en temps réel de la position calculée au contrôle de vol, maintien de position sans GPS
Les deux cartes sont construites uniquement à partir de mesures LiDAR enregistrées en vol. Aucune photo ni image satellite n’y est ajoutée.
En un seul déplacement,
une large surface propre.
La lance s’incline de 45° vers le haut et vers le bas.L’Auto Sweep déplace automatiquement la lance pour nettoyer une plus grande surface à la fois tout en réduisant les déplacements de l’aéronef ; orientée vers le bas, elle nettoie aussi les panneaux solaires situés sous l’aéronef.
- +40%Rendement de nettoyage supérieur
- 45°Angle d’inclinaison maximal
- 220barPression d’eau maximale
Définissez deux points,
et le drone nettoie tout seul.
Lorsque vous définissez deux points A et B, l’aéronef génère un trajet en zigzag le long du mur et monte en nettoyant chaque partie.Le pilote ne gère que la commande des gaz.
Génération automatique du trajet
Montée en zigzag entre les deux points, sans zone oubliée
Maintien automatique de la distance au mur
Maintien de la distance réglée, même face au recul de la pulvérisation haute pression
Commande en un geste · fatigue réduite
Une large façade nettoyée uniformément avec la seule commande des gaz, avec la même qualité lors des longues sessions

Au-delà des limites de la batterie.
220 V → DC
Le courant du sol est converti et acheminé sans interruption en vol par un câble léger.
Vol illimité
Aucun changement de batterie, aucune attente de recharge.
Travail ininterrompu
Même les grands bâtiments sont terminés d’une seule traite.
Même face à l’eau,
une vue stable.
Grâce à une conception d’indice IPX5 et à un capot hydrofuge, la vue reste nette et la nacelle 1 axe reste stable pendant le nettoyage par pulvérisation d’eau.
Caméra ultra grand-angle 1080p
Objectif de 160°, capteur CMOS 1/2,7"
Diffusion à très faible latence
Transmission et enregistrement en temps réel en RTSP H.264
Stabilisation par nacelle 1 axe
Des images stables, même sous les éclaboussures
Un vol sûr, sans angle mort.
Les deux types de capteurs, LiDAR et Radar, détectent les obstacles sur la trajectoire de vol et alertent le pilote à l’écran et par le son.
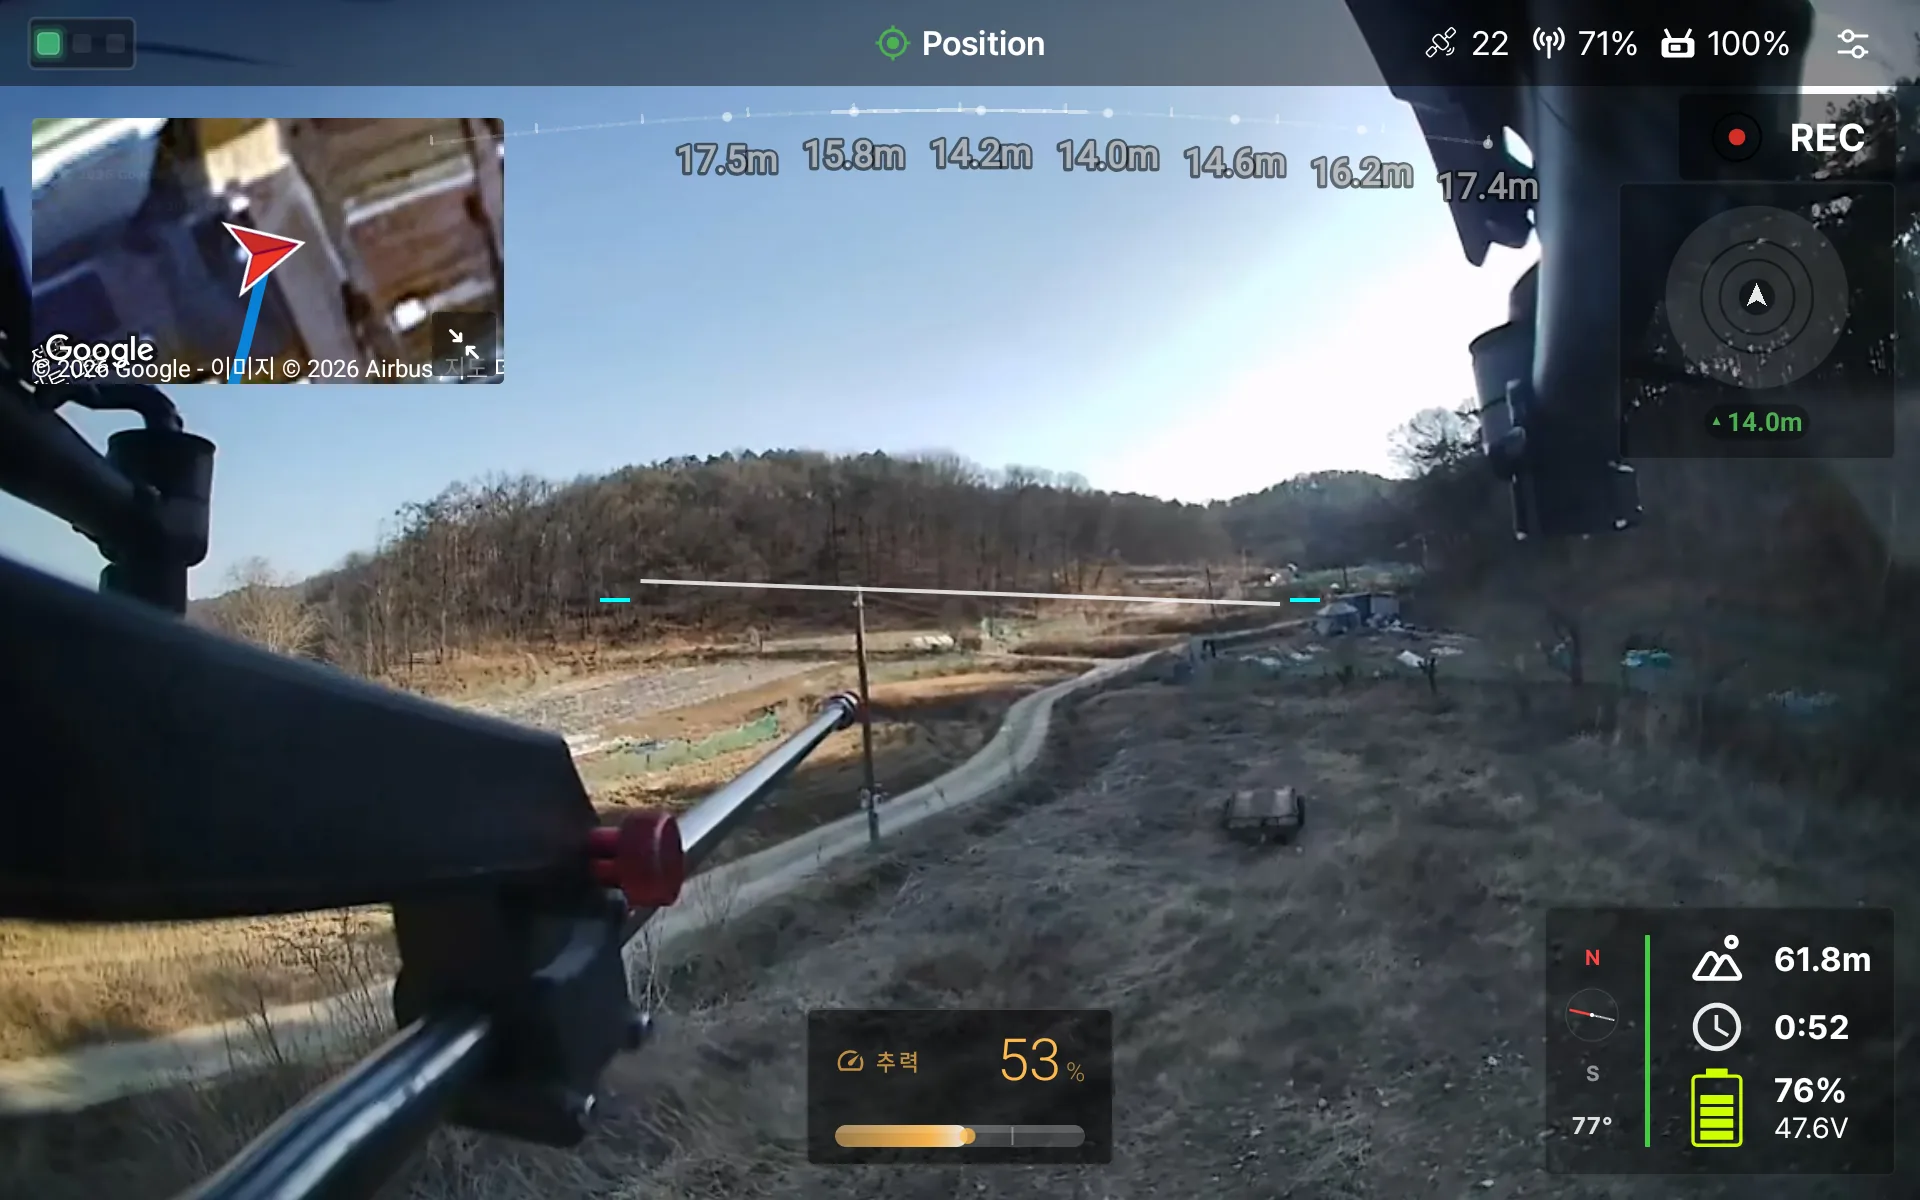
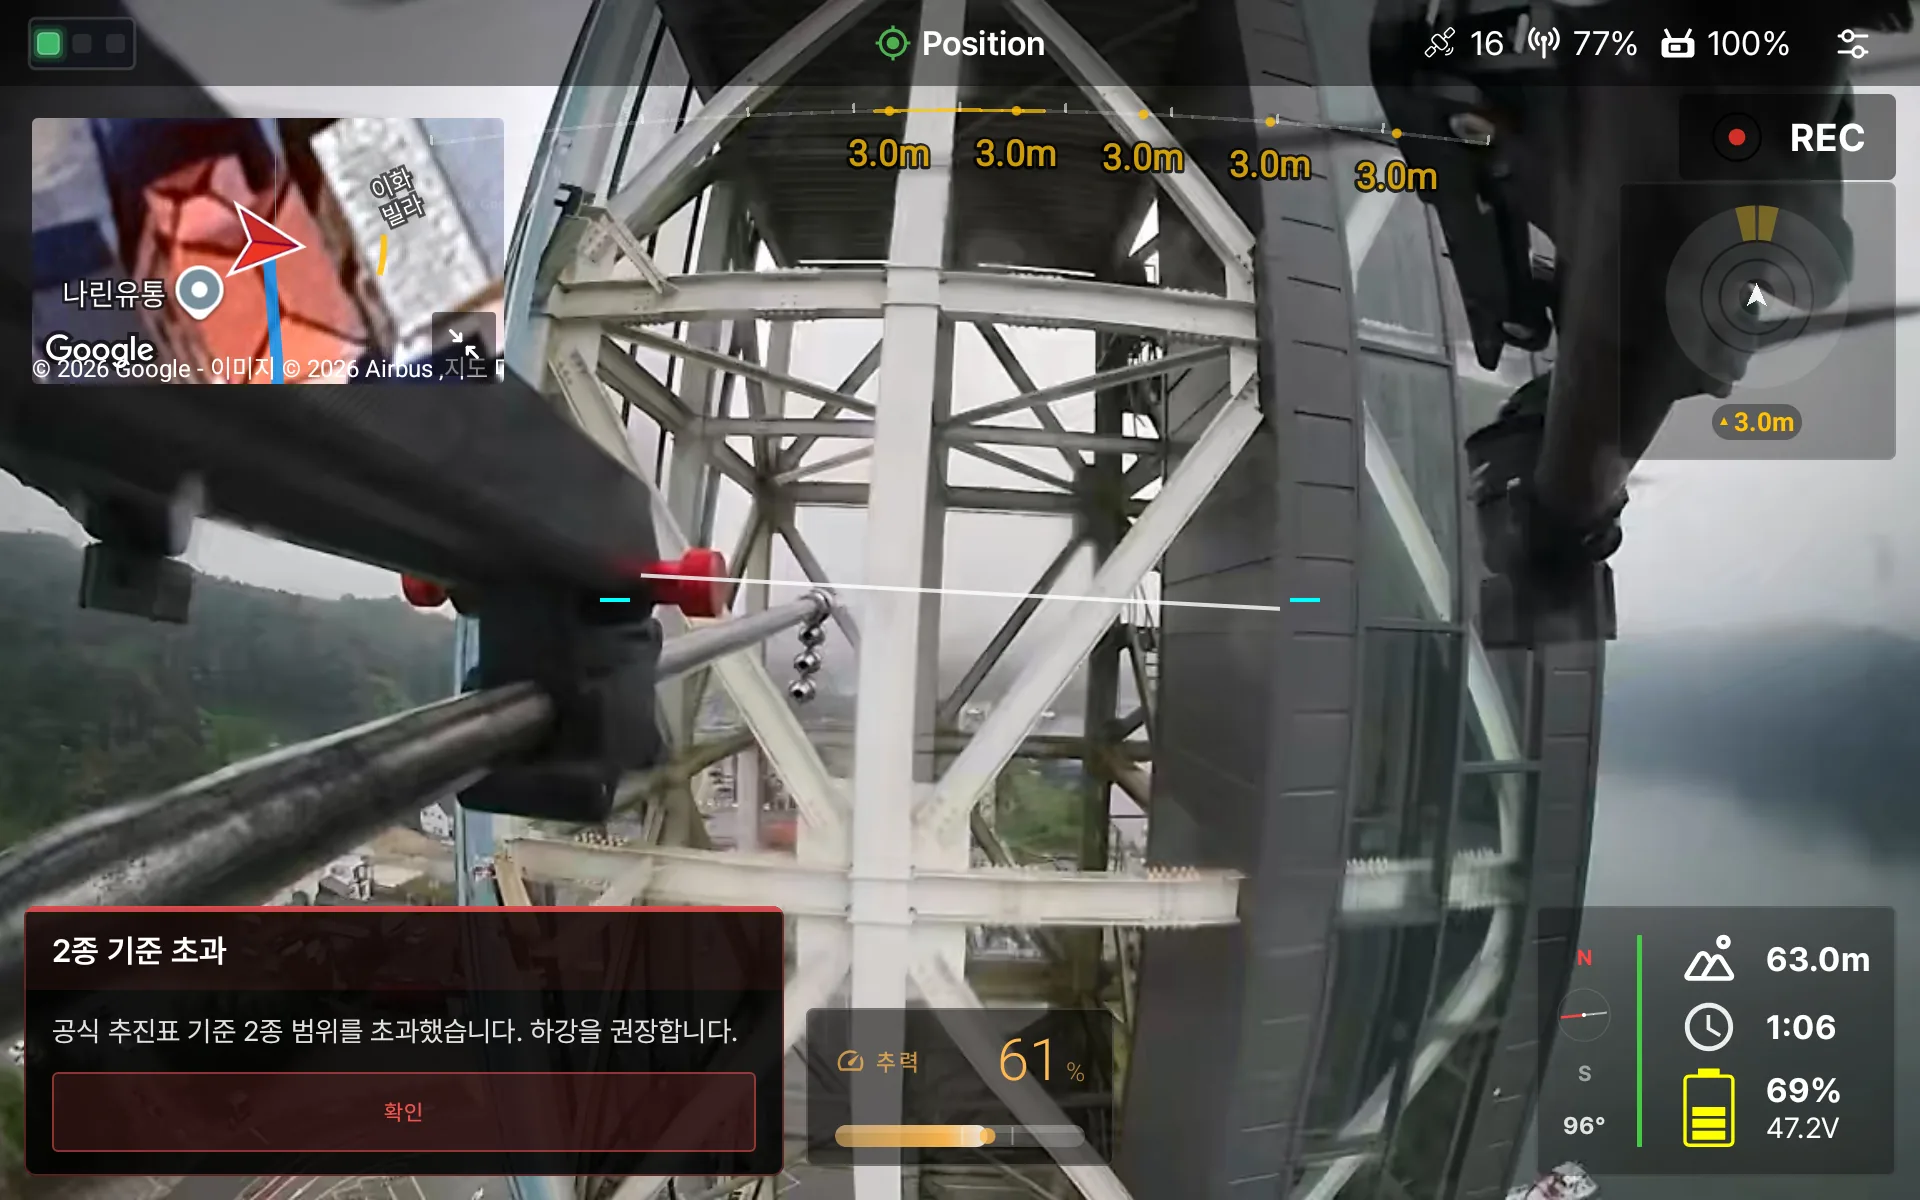
LiDAR + Radar
Il détecte sans exception les fenêtres, les bâtiments et les structures. Portée de détection d’environ 40 m pour chaque capteur, précision LiDAR ±2 cm · Radar ±0,1 m.
TTS + signal sonore
En situation dangereuse, une fenêtre d’alerte accompagnée d’une voix et d’un signal sonore permet au pilote de réagir aussitôt.
Intégration avec DRTView
Notre propre application de contrôle au sol affiche en temps réel les données des capteurs, les informations de vol et les alertes d’obstacles.
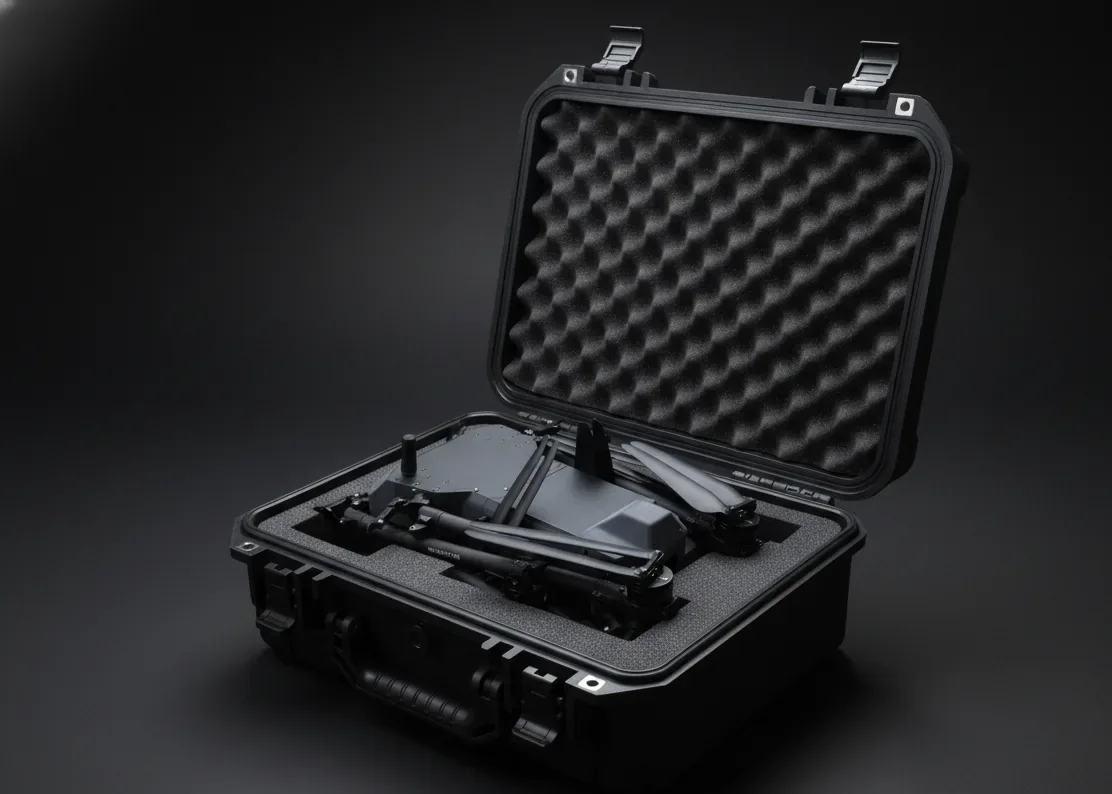
Plié en quelques secondes,
il tient dans une voiture.
Il se plie à moins d’un tiers de sa taille d’utilisation.Il passe de l’état d’utilisation à l’état de rangement en quelques secondes, sans perte de performance.
- Plié430 × 650 × 380 mm
- Déplié1,220 × 1,160 × 380 mm
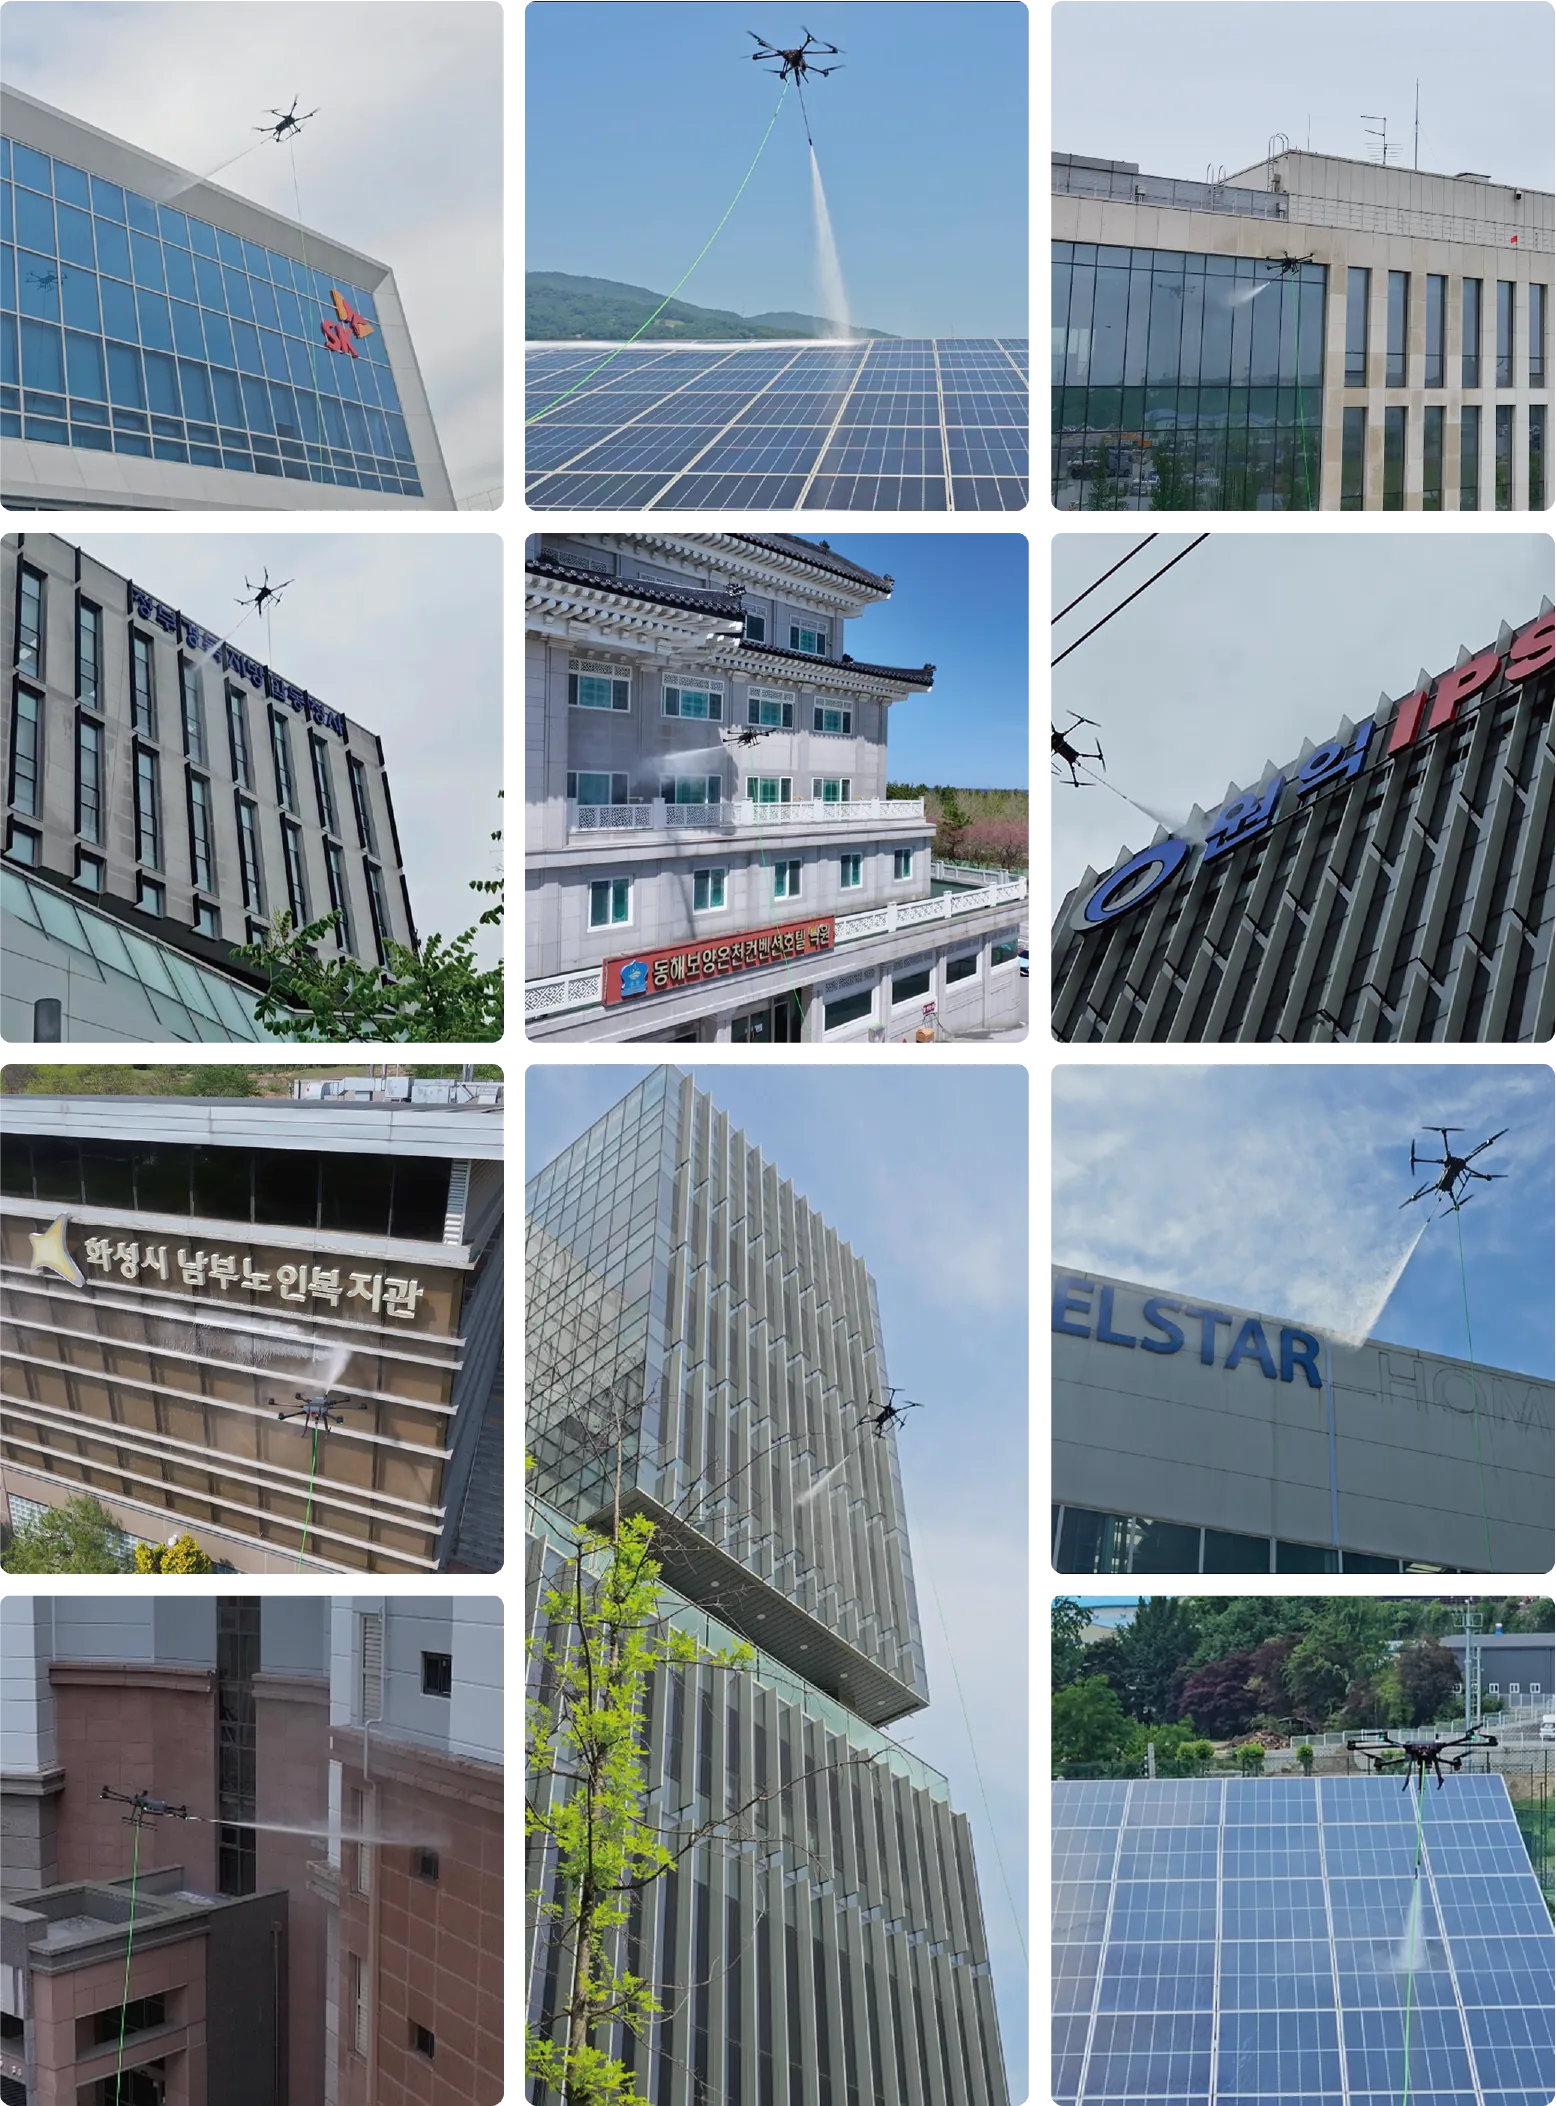
Le terrain en apporte la preuve.
Nous apprenons et progressons sur le terrain réel, pas en laboratoire.Des immeubles commerciaux aux centrales solaires, les retours de chaque projet perfectionnent le NEXA1.
Caractéristiques du NEXA1
Aéronef
- Modèle
- DRT NEXA1
- Masse de l’aéronef
- 14 kg
- Dimensions (plié)
- 430 × 650 × 380 mm
- Dimensions (déplié)
- 1,220 × 1,160 × 380 mm
- Masse maximale au décollage
- 25 kg
- Résistance au vent
- Jusqu’à 8 m/s
- Contrôleur de vol
- Firmware propre basé sur PX4
- GNSS
- RTK GNSS (GPS + Galileo + BeiDou + GLONASS)
- Maintien de position
- Positionnement propre par capteurs · vol en zone d’ombre GPS et en intérieur · évitement d’obstacles dans toutes les directions
- Batterie
- 44,4 V / 30 000 mAh / LiPo 12S · environ 30 minutes (en vol stationnaire)
- Alimentation filaire (tether)
- Alimentation filaire avec conversion 220 V CA → CC · durée de vol illimitée
Nettoyage
- Rendement de nettoyage
- 725 m²/h
- Pression d’eau maximale
- 220 bar (pompe de 20 L/min) · 120 bar (pompe de 50 L/min)
- Hauteur de travail maximale
- 100 m (selon le poids du tuyau)
- Lance
- Inclinaison 45° · Auto Sweep
- Vertical AB
- Génération semi-automatique de trajet en zigzag · maintien automatique de la distance au mur
Sécurité · vidéo
- Capteurs d’obstacles
- LiDAR environ 40 m · Radar environ 40 mPrécision LiDAR ±2 cm (à 10 m) · Radar ±0,1 m
- Alertes
- Voix TTS · signal sonore · fenêtre d’alerte DRTView
- Étanchéité
- Indice IPX5 · résistance aux jets d’eau (essai interne)
- Système vidéo
- RTSP H.264 1080p · objectif ultra grand-angle 160° · CMOS 1/2,7" · nacelle 1 axe
- Logiciel de contrôle au sol
- DRTView (développé en interne · coréen · anglais · japonais)
- Options
- Parachute antichute